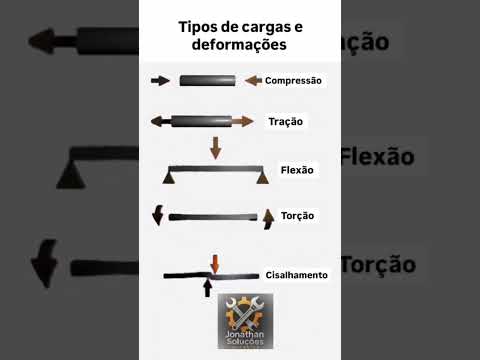
Deformação (mecânica)
Na mecânica, a deformação é definida como a deformação relativa de um corpo em comparação com uma configuração de posição de referência. A forma como um campo de deformação é expresso pode variar, dependendo se é definido em relação à configuração inicial ou final do corpo e se o tensor métrico ou seu dual é utilizado. Essa flexibilidade permite adaptar a análise a diferentes materiais e condições de carregamento.
Pontos-chave
- Deformação é a mudança relativa de forma e tamanho de um corpo.
- A análise da deformação se divide em teorias baseadas na magnitude da deformação local.
- Existem diversas medidas de deformação, como a de engenharia, estiramento e logarítmica, cada uma adequada a diferentes materiais e níveis de deformação.
- O tensor de deformação descreve a deformação da matéria, classificando-a em normal (dilatação) e de cisalhamento (mudança de ângulo).
- A escolha da expressão do campo de deformação depende da configuração de referência e do tensor utilizado.
A análise da deformação é subdividida em três teorias distintas, que são aplicadas conforme a magnitude da deformação, ou deformação local, que o material experimenta.
Em cada teoria de deformação, a definição de deformação é particular. A deformação de engenharia é a mais comum para materiais de engenharia mecânica e estrutural, que sofrem pequenas deformações. Contudo, para materiais como elastômeros e polímeros, que podem apresentar grandes deformações (superiores a 1%), a deformação de engenharia não é adequada, exigindo outras definições mais complexas, como estiramento, deformação logarítmica, deformação de Green e deformação de Almansi.
Deformação de Engenharia (Cauchy)
A deformação de engenharia, também conhecida como deformação de Cauchy, é calculada como a razão entre a deformação total e a dimensão inicial do corpo material sob aplicação de forças. Para um elemento de linha ou fibra carregado axialmente, seu alongamento resulta em uma deformação normal de engenharia (ou deformação extensional de engenharia), que é igual ao alongamento relativo, ou seja, a mudança no comprimento (ΔL) por unidade do comprimento original (L) do elemento (em metros por metro). A deformação normal é positiva se as fibras são esticadas e negativa se são comprimidas. A fórmula é e = ΔL / L = (l - L) / L, onde 'e' é a deformação normal de engenharia, 'L' é o comprimento original da fibra e 'l' é o comprimento final.
Razão de Estiramento (λ)
A razão de estiramento, ou razão de extensão (símbolo λ), é uma medida alternativa para a deformação extensional ou normal de um elemento de linha diferencial carregado axialmente. É definida como a razão entre o comprimento final (l) e o comprimento inicial (L) da linha material: λ = l / L. A razão de extensão λ está relacionada à deformação de engenharia 'e' pela equação e = λ - 1. Isso significa que, quando a deformação normal é zero (ausência de deformação), a razão de estiramento é igual à unidade. A razão de estiramento é crucial na análise de materiais que exibem grandes deformações, como elastômeros, que podem suportar razões de estiramento de 3 ou 4 antes de falhar. Em contraste, materiais de engenharia tradicionais, como concreto ou aço, falham com razões de estiramento muito menores.
Deformação Logarítmica (Hencky)
A deformação logarítmica (ε), também conhecida como deformação verdadeira ou deformação de Hencky, é obtida integrando-se uma deformação incremental (Ludwik) δ ε = δl / l. A integração de L a l resulta em ε = ln(l/L) = ln(λ) = ln(1 + e) = e - e²/2 + e³/3 - ..., onde 'e' é a deformação de engenharia. A deformação logarítmica oferece a medida correta da deformação final quando a deformação ocorre em uma série de incrementos, levando em consideração a influência do caminho de deformação.
Deformação de Green
A deformação de Green é definida pela fórmula: εG = ½ * ((l² - L²) / L²) = ½ * (λ² - 1).
Deformação de Almansi (Euler-Almansi)
A deformação de Euler-Almansi é definida como εE = ½ * ((l² - L²) / l²) = ½ * (1 - 1/λ²).
O tensor de deformação (infinitesimal), simbolizado por ε, é definido no Sistema Internacional de Grandezas (ISQ), especificamente na ISO 80000-4 (Mecânica), como uma "grandeza tensorial que representa a deformação da matéria causada pela tensão". Este tensor é simétrico e possui três componentes de deformação linear e três de deformação de cisalhamento (cartesianos). A ISO 80000-4 define ainda a deformação linear como o "quociente da mudança no comprimento de um objeto e seu comprimento" e a deformação de cisalhamento como o "quociente do deslocamento paralelo de duas superfícies de uma camada e a espessura da camada". Assim, as deformações são classificadas como normais (perpendiculares à face de um elemento) ou de cisalhamento (paralelas a ela), em consistência com as definições de tensão normal e tensão de cisalhamento.
Configuração Geométrica e Deformação
Considere um pequeno elemento material retangular bidimensional, com dimensões dx × dy, que, após a deformação, se transforma em um losango. A deformação é descrita pelo campo de deslocamento 'u'. Geometricamente, o comprimento do lado AB é dx. Após a deformação, o comprimento do lado 'ab' é dado por √( (dx + (∂ux/∂x)dx)² + ((∂uy/∂x)dx)² ) = dx * √( (1 + ∂ux/∂x)² + (∂uy/∂x)² ). Para gradientes de deslocamento muito pequenos, os termos quadráticos das derivadas de uy e ux são desprezíveis, resultando em comprimento(ab) ≈ dx * (1 + ∂ux/∂x) = dx + (∂ux/∂x)dx.
Deformação Normal: Dilatação e Compressão
Para um material isotrópico que segue a lei de Hooke, uma tensão normal induz uma deformação normal, que causa dilatações. A deformação normal na direção x do elemento retangular é definida como εx = (extensão / comprimento original) = (comprimento(ab) - comprimento(AB)) / comprimento(AB) = ∂ux/∂x. De forma análoga, as deformações normais nas direções y e z são εy = ∂uy/∂y e εz = ∂uz/∂z, respectivamente.
Deformação de Cisalhamento: Mudança Angular
A deformação de cisalhamento de engenharia (γxy) é definida como a mudança no ângulo entre as linhas AC e AB, ou seja, γxy = α + β. A partir da geometria da figura, temos tan α = ((∂uy/∂x)dx) / (dx + (∂ux/∂x)dx) = (∂uy/∂x) / (1 + ∂ux/∂x) e tan β = ((∂ux/∂y)dy) / (dy + (∂uy/∂y)dy) = (∂ux/∂y) / (1 + ∂uy/∂y). Para pequenos gradientes de deslocamento (∂ux/∂x ≪ 1; ∂uy/∂y ≪ 1) e pequenas rotações (α e β ≪ 1), temos α ≈ ∂uy/∂x e β ≈ ∂ux/∂y. Assim, γxy = α + β = ∂uy/∂x + ∂ux/∂y. Trocando x e y, e ux e uy, pode-se demonstrar que γxy = γyx.
Deformação Volumétrica: Variação de Volume
A deformação volumétrica, também conhecida como deformação de volume, representa a variação relativa do volume resultante de dilatação ou compressão. É o primeiro invariante de deformação ou o traço do tensor: δ = ΔV / V₀ = I₁ = ε₁₁ + ε₂₂ + ε₃₃. Considerando um cubo de aresta 'a', após a deformação (e desprezando as variações angulares que não alteram o volume), ele se torna um 'quase-cubo' com dimensões a·(1+ε₁₁) × a·(1+ε₂₂) × a·(1+ε₃₃). Com V₀ = a³, a variação relativa de volume é ΔV/V₀ = ( (1+ε₁₁+ε₂₂+ε₃₃+ε₁₁·ε₂₂+ε₁₁·ε₃₃+ε₂₂·ε₃₃+ε₁₁·ε₂₂·ε₃₃)·a³ - a³ ) / a³. Para pequenas deformações, onde 1 ≫ εii ≫ εii·εjj ≫ ε₁₁·ε₂₂·ε₃₃, a fórmula se simplifica para δ = ε₁₁ + ε₂₂ + ε₃₃.
Um campo de deformação associado a um deslocamento é definido, em qualquer ponto, pela alteração no comprimento dos vetores tangentes que representam as velocidades de curvas arbitrariamente parametrizadas que passam por esse ponto. Um resultado geométrico fundamental, atribuído a Fréchet, von Neumann e Jordan, estabelece que, se os comprimentos dos vetores tangentes satisfazem os axiomas de uma norma e a lei do paralelogramo, então o comprimento de um vetor é a raiz quadrada do valor da forma quadrática associada, por meio da fórmula de polarização, a uma forma bilinear definida positiva conhecida como tensor métrico.